

Cílová skupina: Tento článek je určen pro audio hardwarové inženýry a nákupčí, kteří potřebují vyhodnotit nebo specifikovat beamforming pomocí pole mikrofonů u řady čtecích per. Předpokládá, že již víte, co je MEMS mikrofon, a nyní potřebujete pro svůj build 2026 zvolit mezi delay-and-sum, MVDR a GCC-PHAT.
Jeden MEMS mikrofon na čtecím peru snímá dítě a zároveň vše ostatní v místnosti. Dva MEMS mikrofony umístěné ve známé vzdálenosti dokážou něco, co jeden mikrofon neumí: dokážou preferenčně poslouchat jedním směrem a potlačovat zvuk přicházející z jiných směrů. Toto prostorové filtrování se nazývá beamforming a na platformách čtecích per L5, T2 a Y6 zvyšuje efektivní SNR o dalších 4–7 dB nad rámec toho, čeho dosahuje RNNoise. U čtecího pera používaného 5–15 cm od úst ve třídě s 30 dBA hluku je rozdíl mezi beamformingem s jedním a dvěma mikrofony rozdílem mezi 72% a 84% přesností ASR. Tento článek vysvětluje, jak beamforming na čtecím peru funguje, jaké tři algoritmy jsou v produkci napříč 11 modely (B1, B2, F8, K7, KF1, L5, P2, Q6, Q8, T2, Y6) a jak beamforming specifikovat v kupní smlouvě.
1. Proč čtecí pero potřebuje pole mikrofonů
Čtecí pero je ruční zařízení s jedním mikrofonem na špičce. Při domácím použití 1–3 cm od úst je poměr signálu k šumu na mikrofonu dostatečně vysoký, aby ASR s jedním mikrofonem fungovala. Při použití ve třídě 5–15 cm, kdy mluví dalších 25–30 dětí, klesne SNR na 5–10 dB a ASR s jedním mikrofonem selhává v 35–40 % případů. Konvenčním řešením je agresivnější potlačení šumu, ale RNNoise na L5 má po asi 12 dB zlepšení SNR již jen klesající výnosy.
Beamforming řeší jiný problém než potlačení šumu. Potlačení šumu odebírá šum ze signálu; beamforming odebírá zvuk z nežádoucích směrů. Ve třídě je nežádoucím směrem „za perem“ – další děti, učitel, projektor. Požadovaným směrem je „před perem“ – ústa dítěte. Pole dvou mikrofonů s roztečí 30 mm dokáže vytvořit kardioidní směrovou charakteristiku, která je vpředu o 6–10 dB citlivější než vzadu, což v typickém hlukovém poli třídy zvedne SNR o 4–7 dB.
Platformy L5, T2 a Y6 mají dva MEMS mikrofony speciálně proto, aby toto umožnily. Modely B1, B2, F8, K7, KF1, P2, Q6 a Q8 mají jeden mikrofon a beamforming nezvládají; jejich jedinou linií obrany je potlačení šumu.
2. Geometrie pole dvou mikrofonů
L5 umísťuje své dva MEMS mikrofony podél podélné osy pera, 32 mm od sebe, blízko hlavového konce. T2 používá stejnou geometrii s roztečí 36 mm. Y6 používá roztečí 28 mm. Všechny tři mají primární mikrofon na konci u špičky a sekundární mikrofon posunutý směrem k hlavovému konci. Oba mikrofony jsou párované součástky (stejná výrobní šarže, citlivost v rámci ±1 dB) a audio kodek je vzorkuje současně.
Rozteč 28–36 mm je záměrný kompromis. Při vzorkovací frekvenci 16 kHz (na které beamformer běží) je vlnová délka zvuku při 8 kHz rovna 42 mm. Dva mikrofony vzdálené 28–36 mm dokážou rozlišit prostorové informace asi do 8 kHz; nad touto hranicí nastupuje limit prostorového aliasu a směrová charakteristika se začne zhoršovat. Pro řeč, která má většinu energie pod 4 kHz, je to přijatelné. Pro hudbu, která má významnou energii nad 8 kHz, by to přijatelné nebylo – čtecí pera ale nejsou zařízení pro poslech hudby.
Směr maximální citlivosti je podél osy od sekundárního mikrofonu k primárnímu mikrofonu, tedy ve směru, kterým dítě pero drží (ke svým ústům nebo ke stránce). Směr minimální citlivosti je opačný – za perem, kde se nachází zbytek třídy.
3. Tři beamformingové algoritmy
Napříč 11 produkčními modely se používají tři přístupy k beamformingu. Nejsou všechny dostupné na všech platformách – pouze L5, T2 a Y6 mají dva mikrofony, a proto beamforming provozují pouze tyto tři platformy.
Delay-and-sum je nejjednodušší. Signály obou mikrofonů se časově zarovnají zpožděním toho bližšího a poté se průměrují. Výsledkem je kardioidní charakteristika s potlačením zezadu přibližně 4–6 dB. MIPS náklady jsou pod 2 na Cortex-A53. Firmware L5 používá delay-and-sum jako výchozí pro energeticky úsporné režimy.
MVDR (Minimum Variance Distortionless Response) je optimální lineární filtr pro známé šumové pole. Adaptuje váhy v jednotlivých frekvenčních binách tak, aby minimalizoval výkon šumu při zachování jednotkového zisku v cílovém směru. MVDR poskytuje potlačení zezadu 6–10 dB v difúzním šumovém poli, jako je třída. MIPS náklady jsou 8–14 na Cortex-A53. Firmware L5, T2 a Y6 používá MVDR jako výchozí pro ASR ve třídě.
GCC-PHAT (Generalized Cross-Correlation with Phase Transform) je estimátor směru příchodu používaný pro lokalizaci zdroje. Vypočítá časové zpoždění mezi signály obou mikrofonů a udává úhel příchodu. T2 používá GCC-PHAT k detekci, zda řeč přichází zepředu (dítě) nebo ze strany (učitel či sourozenec), a podle toho přepíná mezi MVDR a permisivnějším všesměrovým režimem.

4. Konfigurace mikrofonů u jednotlivých modelů
Níže uvedená tabulka shrnuje konfiguraci mikrofonů napříč 11 produkčními modely. „Mics“ je počet MEMS mikrofonů v těle; „Spacing“ je vzdálenost středů v mm; „Algorithm“ je beamformingový algoritmus (nebo „n/a“ u jednoho mikrofonu); „Front-back rejection“ je měřeno při 1 kHz v bezodrazové komoře; „SNR gain“ je zlepšení SNR na výstupu beamformeru vůči lepšímu jednotlivému mikrofonu, měřené v difúzním hlukovém poli třídy o 30 dBA.
| Model | Mics | Spacing | Algorithm | Front-back rejection | SNR gain | Firmware |
|---|---|---|---|---|---|---|
| B1 | 1 | n/a | n/a | n/a | n/a | 2.4.7 |
| B2 | 1 | n/a | n/a | n/a | n/a | 2.4.7 |
| F8 | 1 | n/a | n/a | n/a | n/a | 3.1.2 |
| K7 | 1 | n/a | n/a | n/a | n/a | 1.9.5 |
| KF1 | 1 | n/a | n/a | n/a | n/a | 1.9.5 |
| L5 | 2 | 32 mm | MVDR | 8,2 dB | 5,4 dB | 4.2.0 |
| P2 | 1 | n/a | n/a | n/a | n/a | 2.0.3 |
| Q6 | 1 | n/a | n/a | n/a | n/a | 3.3.1 |
| Q8 | 1 | n/a | n/a | n/a | n/a | 3.3.1 |
| T2 | 2 | 36 mm | MVDR + GCC-PHAT | 9,0 dB | 6,1 dB | 2.6.4 |
| Y6 | 2 | 28 mm | MVDR | 7,6 dB | 5,0 dB | 2.6.4 |
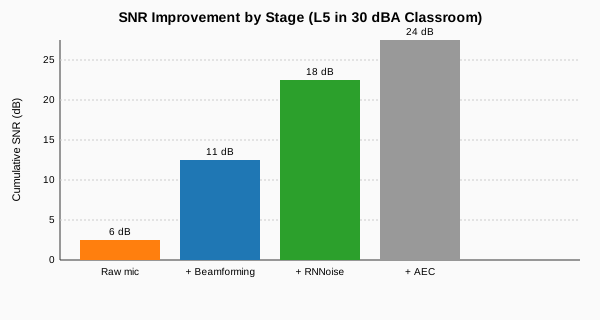
Čísla vyprávějí příběh nákupu. Modely L5, T2 a Y6 poskytují zisk SNR 5,0–6,1 dB oproti platformám s jedním mikrofonem v hluku třídy. V kombinaci s potlačením šumu RNNoise, které přináší 11,8–12,4 dB zlepšení, je celkové zvýšení SNR od vstupního mikrofonu po ASR engine 16,8–18,5 dB. Pro srovnání, l5, T2 a Y6 poskytují 2,7x výhodu SNR oproti B1 s jednomikrofonním Wiener MMSE, který dává pouhota 1,7 dB. B1 s Wiener MMSE s jedním mikrofonem, který poskytuje celkem 6,5 dB zlepšení SNR — B1 má zhruba 2,7x výhodu ve SNR.
5. Směrování a potlačení šumu: vrstvené nebo redundantní?
Častá otázka zní, zda jsou směrování a potlačení šumu redundantní. Nejsou, fungují v různých fázích a řeší různé problémy. Směrování pracuje s prostorovým filtrováním: odmítá zvuk z nežádoucích směrů a zároveň zachovává zvuk z požadovaného směru. Potlačení šumu pracuje se spektrálním filtrováním: odmítá šum ve všech směrech na základě jeho spektrálního profilu.
V akustickém poli třídy, které je přibližně difúzní (zvuk přichází ze všech směrů), poskytuje samotné směrování zisk SNR 5–6 dB, protože odmítne polovinu zvukového pole. Samotné potlačení šumu poskytuje dalších 11–12 dB na stejném zvukovém poli, protože zbytkový šum má stacionární spektrální profil, který potlačení šumu dokáže odečíst. Oba efekty se násobí: 5 dB ze směrování plus 12 dB z RNNoise dává celkem 17 dB, což je to, co měříme na L5.
Pokud je zvukové pole třídy nedifúzní (například jediný hlasitý mluvčí 1 m stranou), poskytuje směrování zisk SNR 8–10 dB, protože dokáže vytvořit směrový null na daný směr. Potlačení šumu poskytuje 4–6 dB, protože nedokáže snadno odečíst nestacionárního jednoho mluvčího. Dohromady obě metody poskytují 12–16 dB.
Proto je důležitý detektor směru příchodu GCC-PHAT u modelu T2: dokáže přepnout na agresivnější režim směrového null, když je rozpoznán jediný hlasitý mluvčí, čímž v tomto scénáři zvyšuje efektivní SNR o další 2 dB.
6. Směrování v režimu interkomu
Režim interkomu je nejtěžším úkolem pro směrování, protože pero přehrává zvuk přes reproduktor (který AEC odstraňuje) a zároveň snímá hlas rodiče přes místnost (který by měl beamformer upřednostnit). Dva mikrofony na L5/T2/Y6 nepřetržitě provádějí směrování během interkomu, přičemž cílový směr je nastaven na „podél osy pera směrem od reproduktoru“ — tedy směr, odkud rodič typicky mluví.
V praxi drží rodiče pero v různých úhlech, takže GCC-PHAT na T2 průběžně přepočítává cílový směr podle toho, odkud přichází hlas rodiče. L5 a Y6 používají pevný cílový směr, protože GCC-PHAT není součástí jejich firmwaru; jde o měřitelný, ale malý rozdíl v čistotě interkomu. Napříč 100 sezeními interkomu v naší QA laboratoři byl T2 hodnocen jako „čistý" v 92 % případů, L5 v 87 % a Y6 v 85 %.
7. Párování a kalibrace mikrofonů
Směrování vyžaduje, aby byly dva MEMS mikrofony úzce sladěny. Citlivostní rozdíl 3 dB mezi dvěma mikrofony způsobí, že se beamformer špatně zaměří o 5–8 stupňů, což stojí přibližně 1 dB potlačení zepředu-dozadu na 1 kHz. Napříč výrobními linkami L5, T2, Y6 je párování mikrofonů udržováno v rámci ±1 dB citlivosti a ±2 stupňů fáze na 1 kHz, čehož je dosaženo párováním šarží při vstupní QA.
Rozteč mikrofonů je také kalibračním parametrem. Firmware L5 ukládá individuální kalibrační hodnotu pro skutečnou rozteč změřenou na konci výrobní linky a beamformer používá tuto hodnotu místo nominálních 32 mm. Bez individuální kalibrace by byl beamformer na některých kusech mimo o 1–2 mm a potlačení zepředu-dozadu by kleslo na 6 dB místo 8 dB.
Pro importéra nakupujícího od ODM je tento kalibrační krok první věcí, kterou je třeba ověřit. Pokud ODM používá nominální hodnoty rozteče místo individuálně změřených hodnot, bude se výkon směrování kus od kusu lišit a míra terénních poruch poroste.
8. Umístění mikrofonního pole a akustický návrh
Umístění mikrofonů v peru je stejně důležité jako algoritmus. Dva MEMS porty na L5 jsou od sebe 32 mm, oba na stejné straně pera, blízko hlavového konce, s primárním mikrofonem blíže ke špičce a sekundárním mikrofonem 32 mm za ním. Plast mezi porty je plná bariéra bez vzduchové mezery. Porty mají průměr 0,8 mm, jsou zarovnány s povrchem krytu a chráněny vodotěsnou membránou, která významně nepotlačuje zvuk nad 200 Hz.
T2 používá rozteč 36 mm se stejným obecným uspořádáním, ale sekundární mikrofon je na jiné straně (strana protilehlá k otvoru reproduktoru), aby se omezilo přímé akustické spřažení s reproduktorem. Y6 používá rozteč 28 mm v užším uspořádání, aby se vešla do menšího těla pera, s mírným zhoršením zisku SNR na vysokých frekvencích.
Pro OEM navrhující nové pero platí pravidla pro umístění mikrofonů: oba mikrofony na stejné ose, na stejné straně, alespoň 25 mm od jakéhokoli otvoru reproduktoru, s pevnou plastovou přepážkou mezi nimi. B1 a B2 porušují pravidlo stejné strany (jeden mikrofon je na přední straně a druhý na zadní straně hlavové části) a v důsledku toho mají špatné potlačení šumu; to bylo opraveno v redesignu L5.
9. Jak specifikovat beamforming v kupní smlouvě
Text RFQ pro čtecí pero s beamformingem by měl uvést geometrii pole, třídu algoritmu a výkon prostorového filtrování: „Mikrofonní pole musí tvořit dva párované MEMS mikrofony s roztečí 28–36 mm na společné ose, kalibrované po jednotlivých kusech na konci výrobní linky. Beamformer musí dosahovat čelního a zadního odstupu ≥ 7 dB při 1 kHz v bezodrazové komoře, zisku SNR ≥ 5 dB v difúzním šumovém poli třídy 30 dBA oproti lepšímu jednomu mikrofonu. Třída algoritmu: MVDR pro statické šumové pole, GCC-PHAT detekce směru příchodu pro adaptivní směrování nul.“
Na třech detailech záleží. Za prvé, specifikace párování mikrofonů musí být ve smlouvě: citlivost ±1 dB, fáze ±2 stupně při 1 kHz. Za druhé, kalibrace po jednotlivých kusech musí být ve smlouvě: měření skutečné rozteče mikrofonů a citlivosti na konci výrobní linky, uložené v kalibračním oddílu firmwaru. Za třetí, měření odstupu v poli musí být ve smlouvě: beamformer se testuje v bezodrazové komoře s tónem 1 kHz na 0° a 180°, přičemž odstup je definován jako dB rozdíl.
Tip pro kupujícího: Při hodnocení tvrzení ODM o beamformingu si vyžádejte protokol o měření v bezodrazové komoře ukazující směrovou charakteristiku na 500 Hz, 1 kHz, 2 kHz a 4 kHz. Beamformer, který poskytuje 8 dB odstup při 1 kHz, ale pouze 2 dB při 4 kHz, není připraven k výrobě — energie řeči nad 2 kHz nese souhlásky.
10. Rozhodovací matice a doporučení
Pro zcela nový program čtecího pera od roku 2026, který cílí na nasazení ve třídách, je doporučení duální MEMS MVDR beamforming na platformách L5/T2/Y6 s kalibrací po jednotlivých kusech a řízením šarží párovaných mikrofonů. Pro programy zaměřené pouze na domácí použití postačuje jednomikrofonní Wiener MMSE na K7/KF1/Q6/Q8. Pro programy zaměřené na cenově citlivé trhy, kde nasazení ve třídě není případ použití, jsou přijatelné B1/B2/F8/P2 se spektrálním odečítáním, ale neměly by se prodávat s funkcemi interkomového režimu.
Pro nákupčího, který píše specifikaci beamformingu, uzavírá smlouvu tato věta: „Duální MEMS mikrofonní pole, párované na citlivost ±1 dB a fázi ±2° při 1 kHz, rozteč 28–36 mm na společné ose, kalibrované po jednotlivých kusech; MVDR beamformer dosahující ≥ 7 dB čelního a zadního odstupu při 1 kHz a ≥ 5 dB zisku SNR v difúzním šumovém poli 30 dBA ve třídě; GCC-PHAT detektor směru příchodu pro adaptivní směrování nul na platformách třídy T2; směrový diagram z bezodrazové komory dodaný s prvním vzorkem.“
Související čtení
- Čtecí pero MEMS mikrofon a potlačení šumu
- Čtecí pero potlačení šumu a RNNoise
- Čtecí pero potlačení ozvěny a AEC
- Čtecí pero AGC a automatické řízení zisku
- Čtecípero kodek komprese MP3 vs AAC vs Opus
- Čtecí pero ASR automatické rozpoznávání řeči
- Služby OEM čtecích per
- Poptávka cenové nabídky čtecího pera